Todos los servicios

Ver todos →
Captura de la realidad y teledetección
Inteligencia artificial geoespacial
Geodesia y sistemas de referencia
Topografía de precisión y control de obras
GIS, datos y Levatek Cloud
BIM y gemelos digitales
Propiedad minera y catastro
Capacitación y consultoría técnica
Tecnología

LiDAR UAV

Light Detection and Ranging

Medición activa de distancias por láser desde una plataforma aérea no tripulada.

Definición

Qué mide y cómo lo mide

El LiDAR mide distancias mediante tiempo de vuelo, emite un pulso láser y cronometra cuánto tarda en volver. Montado en un drone y combinado con la posición de la aeronave, cada pulso se convierte en un punto con coordenadas conocidas.

A diferencia con la fotogrametría, que infiere la geometría a partir de imágenes, sólo reconstruye lo que la cámara ve. El LiDAR mide directamente y su pulso puede colarse por los huecos del follaje y reflejarse en el suelo, o reflectar en estructuras delgadas como cables o perfiles de acero.
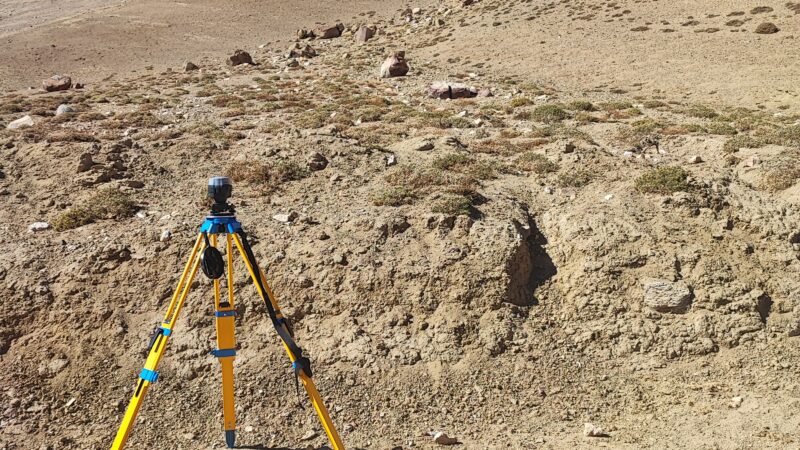
LiDAR UAV
Principio de funcionamiento

Captura directa y de alta densidad

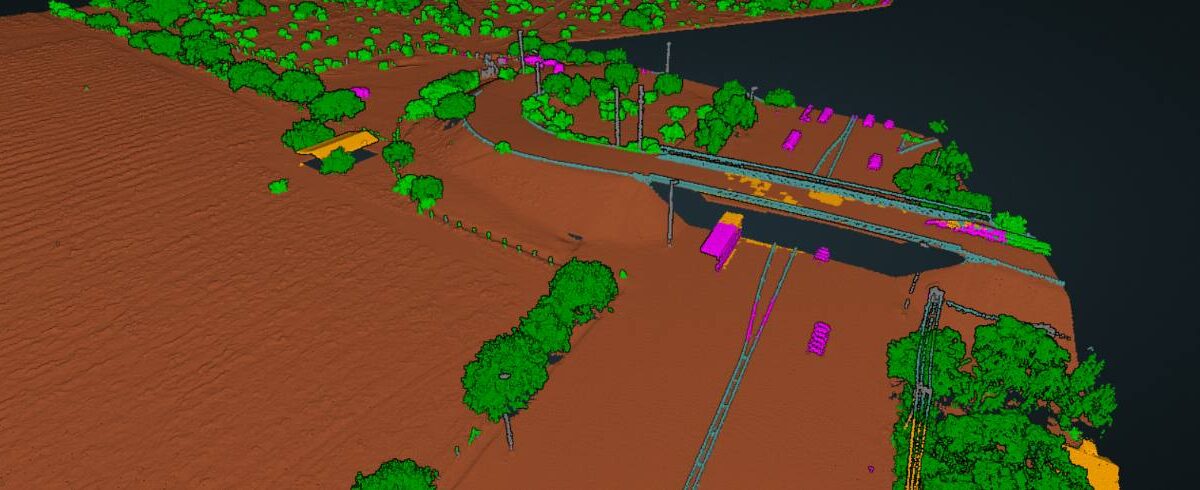
El LiDAR captura directamente la posición del entorno, lo que permite la clasificación de los datos usando las propiedades RGB e intensidad de las superficies levantadas.

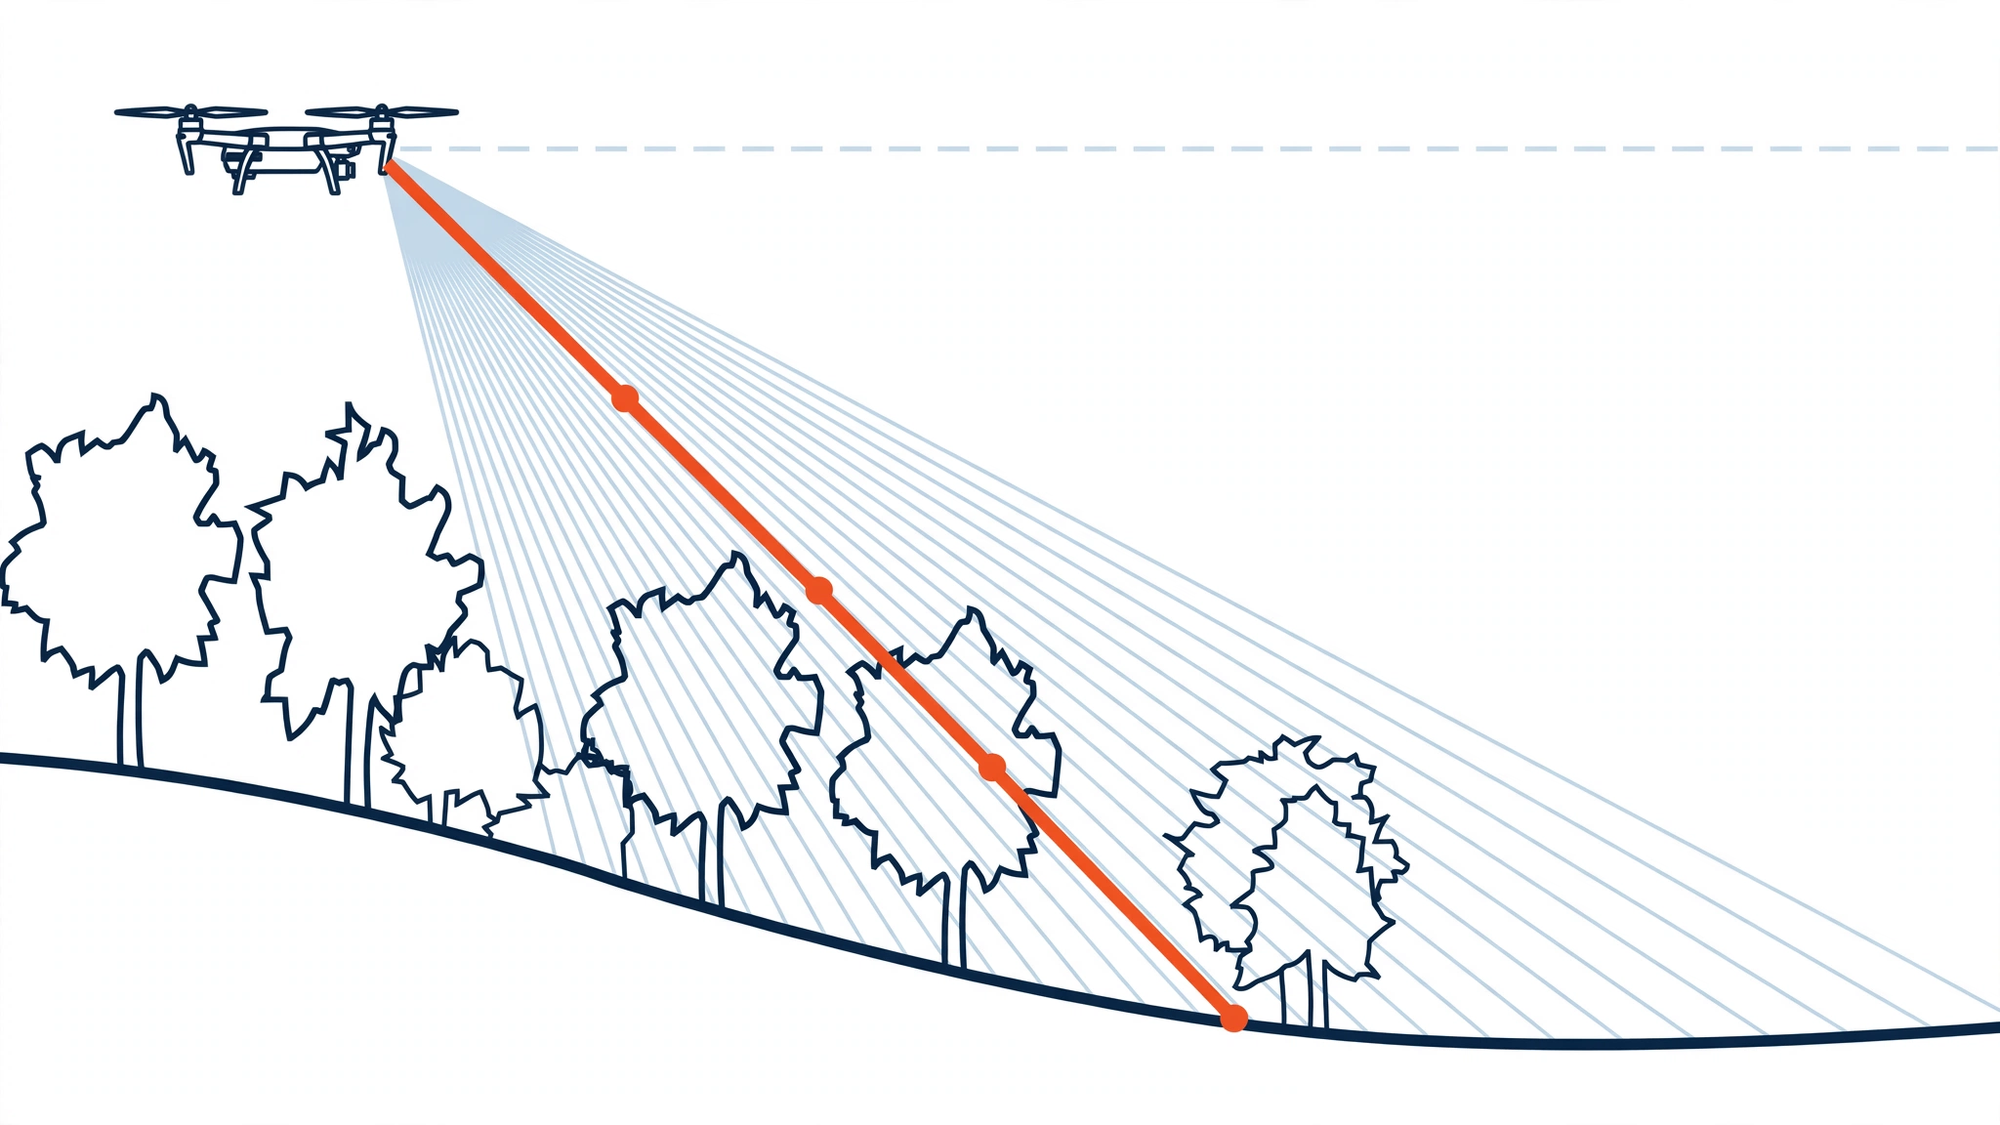
Esquema de funcionamiento de LiDAR UAV
Trayectoria del pulso: emisión, penetración, retornos sucesivos y separación del suelo.
  1. 01

    Emisión

    El sensor barre el terreno con pulsos láser mientras el drone avanza. La frecuencia de emisión y la altura de vuelo fijan cuántos puntos caen por metro cuadrado.

  2. 02

    Retornos múltiples

    Un mismo pulso puede devolver varios ecos: la copa, las ramas intermedias y, si encuentra un hueco, el suelo. El sensor registra cada retorno por separado.

  3. 03

    Georreferenciación

    La posición y la orientación del sensor en cada instante convierten cada distancia medida en un punto con coordenadas dentro del marco del proyecto.

  4. 04

    Clasificación

    El filtrado separa los retornos de suelo del resto de la nube. Sobre esa capa se construye el modelo digital de terreno.

Parámetros

De qué depende el resultado

Parámetros de configuración de la captura LiDAR, diferenciado en los distintos escenarios:

ParámetroDe qué dependeEfecto
Densidad de puntos Altura y velocidad de vuelo, y frecuencia del sensor A menor altura, más puntos por metro cuadrado y menos superficie cubierta por jornada
Precisión absoluta Los puntos de control medidos en terreno Sin control terrestre la nube es coherente consigo misma, pero no está amarrada al marco del proyecto
Penetración del follaje Densidad de la cubierta vegetal y capacidad de retornos múltiples En bosque cerrado sólo una fracción de los pulsos llega al suelo, y el modelo de terreno se apoya en menos puntos
Traslape entre pasadas Separación de las líneas de vuelo Más traslape mejora la coherencia entre fajas y alarga el tiempo de vuelo
Precisión vertical del proyecto El modelo geoidal que se aplique La altura elipsoidal no es cota de obra hasta convertirla; el modelo usado debe quedar declarado en el informe
Criterio de uso

Cuándo conviene y cuándo no

Conviene cuando

  • Hay vegetación entre el sensor y el suelo, y lo que se necesita es el terreno.
  • El área es extensa y el acceso a pie es lento, difícil o inseguro.
  • Se van a repetir campañas sobre la misma geometría para medir cambios en el tiempo.
  • Se requieren por separado el modelo de terreno y el de superficie.

No conviene cuando

  • La superficie está despejada: la fotogrametría entrega lo mismo a menor costo.
  • Lo que se necesita es textura o color fiel del objeto; el LiDAR mide geometría.
  • El levantamiento es en interiores, túneles o bajo techo, sin señal satelital.
  • El área es pequeña y el traslado del equipo pesa más que el vuelo.
Comparación

Frente a los métodos alternativos

Ninguno reemplaza a los otros. Se eligen por la pregunta que hay que responder y por lo que hay entre el sensor y el objeto.

MétodoCuándo se prefiereSu límite
Fotogrametría RPAS Terreno despejado, y cuando se necesita la ortofoto además de la geometría No atraviesa la vegetación: mide la superficie visible, no el suelo
Escáner terrestre y SLAM Interiores, túneles y estructuras que exigen detalle fino Cobertura acotada; en áreas extensas el tiempo en terreno se dispara
GNSS y geodesia Cuando se necesitan pocos puntos con la máxima exactitud absoluta No genera superficie continua, sino puntos discretos
IA geoespacial Para clasificar y filtrar lo que el LiDAR ya capturó No captura nada: trabaja sobre datos que ya existen

Referencias y lecturas

  • ASPRS LAS Specification 1.4 Formato de intercambio de nubes de puntos y sus códigos de clasificación estándar.
  • ISO 19157 — Calidad de la información geográfica Marco para declarar y medir la calidad posicional de un producto geoespacial.
  • SIRGAS Marco de referencia sobre el que se georreferencian los levantamientos en Chile.
  • DAN 151 — Operación de RPAS (VERIFICAR designación) Condiciones bajo las que se autoriza un vuelo con drone en Chile.

¿Tiene un levantamiento con vegetación de por medio?

Cuéntenos la superficie, el tipo de cubierta y la precisión que exige el mandante. Le proponemos la configuración de vuelo y el control geodésico que corresponde.

Hacer una consulta Escribir por correo